

Автоматизация складских роботизированных комплексов требует разработки новых аппаратно-программных решений для управления объектами с высокой степенью автономности и синхронизации движения. К таким объектам относятся мобильные роботы разного типа и назначения, которые перемещают груз по заданному маршруту. Представлены аппаратно-программные решения от компании «ДКС» (DKC), которые могут использоваться в системах управления роботами CTU, AGV и AMR или для управления положением и скоростью в целом.
АО «ДКС», г. Москва

По данным консалтинговой компании IBC Real Estate, в 2025 году в России ввели в эксплуатацию рекордное количество складских комплексов, рост по сравнению с 2024 годом составил 56 %1. Драйвером строительства складских комплексов является увеличение рынка электронной коммерции – все новые склады принадлежат крупным компаниям, ведущим онлайн-торговлю. Они заинтересованы в автоматизации складских процессов, для внедрения АСУ в их структуре создаются отдельные подразделения.
Среди задач автоматизации складских процессов можно выделить управление роботами-транспортировщиками – AGV, AMR, CTU и другими. Чтобы управлять ими на локальном уровне, применяются программируемые логические контроллеры (ПЛК) и панели оператора. ПЛК отвечает за позиционирование и регулирование скорости сервосистемы: например, он может передавать приводу сигналы в виде последовательности электрических импульсов или по цифровому интерфейсу, но не формирует саму карту движения робота. Панель оператора при этом выступает как средство визуализации параметров технологического процесса.
В качестве примера рассмотрим решение от компании «ДКС», которая давно является сторонником автоматизации складов. Более 10 лет назад «ДКС» автоматизировала собственный склад в Твери, причем если первую очередь роботизированного склада компания заказала за рубежом, то вторую очередь этого проекта уже осуществила сама. Тогда компания стала одним из первых российских производителей, автоматизировавших складской комплекс для собственных нужд, а в будущем АО «ДКС» (известное главным образом как производитель кабеленесущих систем, оборудования для распределения электроэнергии, автоматизации и информационных систем) сделало автоматизацию и роботизацию складских процессов своим новым направлением деятельности. Специально для этих задач компания вывела на рынок ПЛК серии C2000 Митра Логик (Mitra logic) и панели оператора H1000. Рассмотрим их специфику.
Особенности ПЛК для управления сервосистемами
Управление сервосистемами требует от ПЛК специализированного аппаратно-программного обеспечения. Аппаратная часть ПЛК должна иметь «быстрые» входы и выходы, интерфейсы связи и малое время выполнения программы. В сервосистемах чаще всего используют интерфейсы CAN c протоколом CANopen и интерфейсы семейства Industrial Ethernet – EtherCAT, Profinet, EtherNet/IP и др.
Серия ПЛК C2000 имеет интерфейс EtherCAT, через который можно реализовать синхронное движение до 32 управляемых осей (сервоприводов). Для подключения устройств по шине CAN/CANopen предусмотрен отдельный коммуникационный модуль, устанавливаемый на ПЛК. Кроме того, количество каналов ввода-вывода можно расширять с помощью дополнительных модулей, что позволяет подключать большое количество дискретных сигналов, обычных для систем позиционирования и управления скоростью. Программная часть ПЛК включает среду разработки алгоритмов CODESYS версии 3.5 с библиотеками управления движением (Motion Control).
Для визуализации параметров мобильного робота может применяться панель оператора H1000. На ее экран выводятся такие параметры, как скорость, время разгона и торможения. Линейка сенсорных панелей оператора H1000 представлена моделями с размером дисплея от 4 до 15 дюймов. Чаще всего для мобильных роботов используются модели с 4- и 7-дюймовыми дисплеями. Среда разработки DKC HMI Tool имеет все необходимые компоненты для реализации интерфейса панели оператора мобильного робота в виде готовых библиотек.
Пример использования аппаратной базы DKC в роботизированных системах
Рассмотрим применение аппаратно-программного комплекса DKC в задаче управления контейнерным роботом – CTU. Общий вид робота показан на рис. 1. На рис. 2 приведен пример применения аппаратно-программного комплекса DKC для управления CTU-роботом. Робот выполняет следующие типы движения (цифры 1–5 на рисунке): 1 – движение влево; 2 – движение вправо; 3 – поворот; 4 – подъем контейнера; 5 – захват контейнера.
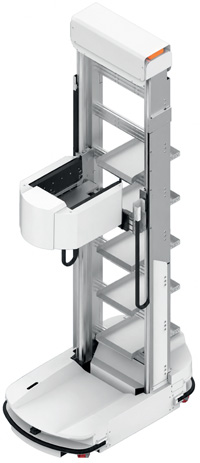
Рис. 1. Общий вид CTU-робота
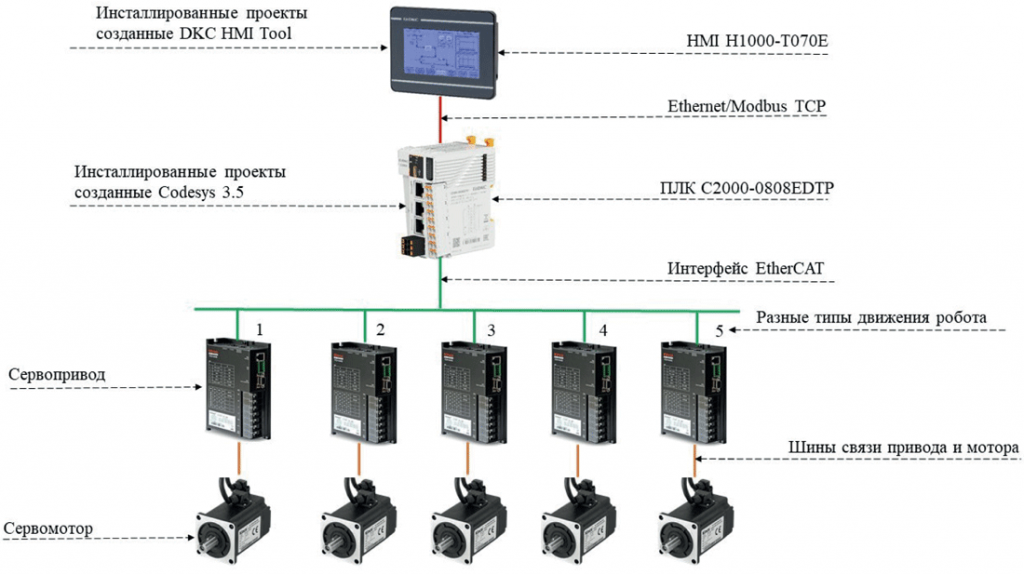
Рис. 2. Пример применения аппаратно-программного комплекса DKC для управления CTU-роботом (увеличить изображение)
Под каждый тип движения выделена сервосистема (привод и мотор). Элементы сервосистемы связаны специальной шиной, по которой идут сигналы управления от привода к мотору. Сервопривод с ПЛК обмениваются данными по интерфейсу EtherCAT. ПЛК обеспечивает синхронизацию движения по разным осям и отправляет параметры движения по EtherCAT на сервопривод. Программный код, созданный в CODESYS, инсталлируется в ПЛК. Стоит обратить внимание, что ПЛК С2000 может работать с сервосистемами разных производителей, основное требование – это наличие у них интерфейса EtherCAT. Передача данных с ПЛК на панель оператора реализована по Ethernet / Modbus TCP. Программный код, созданный DKC HMI Tool, инсталлируется в панель оператора.
Выводы
В настоящее время увеличился спрос на автоматизацию складских процессов. Компания «ДКС» (DKC) разработала решение для задач управления движением. Решение включает ПЛК, предназначенный для синхронного управления сервосистемами, и панели оператора, которые выступают как средство быстрой настройки робота.
_________________________________
1 О. Гольцева. Регионы приросли складами // IBC Real Estate : [сайт]. URL: https://ibcrealestate.ru/news/regiony-prirosli-skladami/ (дата обращения:
14.09.2026).
Опубликовано в журнале «ИСУП» № 5(125)_2026
Д. С. Лысенко, менеджер по продукции,
отдел «Системы автоматизации»,
АО «ДКС», г. Москва,
тел.: 8 (800) 250?5263,
эл. почта: supportdkc.ru,
сайт: dkc.ru
Иллюстрации предоставлены АО «ДКС»
_2026_big.jpg'); "3(123)_2026_small.jpg")

